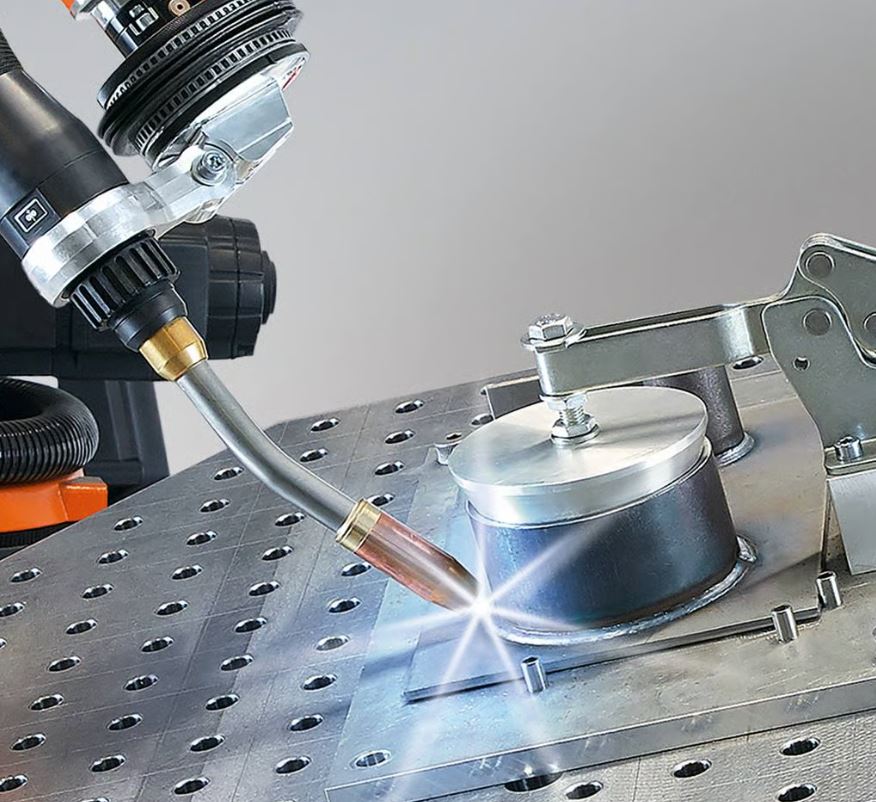
Robot hàn 6 trục (6-DOF Articulated Robot) là dòng tay máy công nghiệp phổ biến nhất trong hàn MIG/MAG, TIG và laser. Với 6 khớp xoay linh hoạt (J1 đến J6), robot có khả năng đưa mỏ hàn tiếp cận mọi vị trí, định hướng góc hàn (Torch Angle / Work Angle) chính xác trong không gian 3D.
1. Phương pháp điều khiển Robot hàn 6 trục
Hệ thống điều khiển cánh tay robot kết hợp giữa động toán học kinematics và tích hợp tín hiệu ngoại vi (nguồn hàn, cảm biến, đồ gá):
A. Phương pháp lập trình (Programming Methods)
-
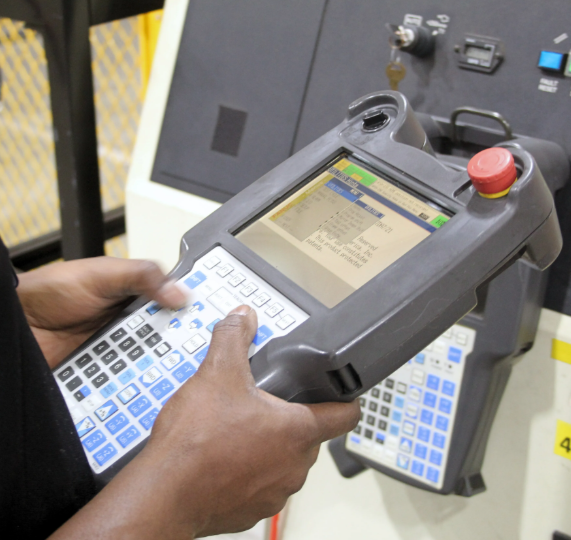
Dạy học trực tiếp (Teach Pendant – Online Programming):
-
Kỹ thuật viên dùng tay điều khiển (Teach Pendant) đưa mỏ hàn tới từng vị trí mong muốn trên mối hàn, lưu tọa độ (Waypoints) và cài đặt thông số hàn (dòng điện, điện áp, tốc độ hàn, độ lắc mỏ hàn – Weaving).
-
Phù hợp cho xưởng gia công quy mô vừa, sản phẩm đa dạng hoặc chạy lô nhỏ.
-
-
Lập trình ngoại tuyến (Offline Programming – OLP):
-
Sử dụng phần mềm mô phỏng 3D (như RobotStudio, RoboDK, DELMIA) lập trình trực tiếp trên bản vẽ CAD.
-
Tự động tính toán đường hàn, tối ưu hóa chu kỳ (Cycle time) và kiểm tra va chạm (Collision detection) trước khi nạp chương trình vào bộ điều khiển thực tế.
-
B. Hệ tọa độ điều khiển (Coordinate Systems)
Để điều khiển chính xác hướng mỏ hàn, người vận hành thường chuyển đổi qua lại giữa 4 hệ tọa độ:
-
Joint Coordinates (Hệ tọa độ khớp): Điều khiển độc lập góc quay từng trục từ J1 đến J6.
-
World Coordinates (Hệ tọa độ gốc): Định vị theo gốc cố định của robot (X, Y, Z, Roll, Pitch, Yaw).
-
Tool Center Point – TCP (Hệ tọa độ dụng cụ): Gốc tọa độ nằm ngay đầu béc hàn. Giúp robot xoay quanh đầu béc hàn mà không làm dịch chuyển vị trí điểm hàn.
-
User / Workpiece Coordinates (Hệ tọa độ chi tiết): Gắn với đồ gá hoặc bàn hàn, giúp tái sử dụng chương trình khi dịch chuyển vị trí gá đặt.
C. Công nghệ cảm biến và dò đường hàn (Advanced Tracking)
-
Touch Sensing (Dò va chạm điện áp thấp): Mỏ hàn nhấp nhẹ vào bề mặt phôi để xác định sai lệch vị trí gá đặt trước khi bật hồ quang.
-
Arc Sensor / Arc Seam Tracking (Dò đường hàn bằng hồ quang – TAST): Phân tích sự biến thiên của dòng điện/điện áp khi lắc mỏ hàn để tự động điều chỉnh độ cao và tâm mối hàn theo thời gian thực.
-
Laser Tracking (Dò đường hàn bằng Laser/Vision): Camera/cảm biến laser đi trước mỏ hàn quét biên dạng khe hở, điều chỉnh quỹ đạo và thông số hàn realtime.
2. Quy trình vận hành & Sử dụng chuẩn kỹ thuật
3. Lưu ý quan trọng khi ứng dụng vào sản xuất
| Hạng mục | Yêu cầu kỹ thuật |
| Đồ gá hàn (Jig/Fixture) | Độ chính xác gá đặt phôi phải cao (<0.5 mm với MIB/MAG). Nếu sai lệch lớn cần trang bị thêm cảm biến Laser/TAST. |
| Bàn xoay/Trục phụ (External Axes) | Khi hàn chi tiết phức tạp hoặc ống tròn, kết hợp robot 6 trục với bàn xoay/con lăn tích hợp (thành hệ 7–9 trục đồng bộ) để duy trì vị trí hàn bằng (Flat position). |
| Vệ sinh tự động | Lắp đặt trạm vệ sinh mỏ hàn tự động (Auto Torch Cleaner) để cắt dây dư, phun dầu chống dính và cạo xỉ định kỳ sau mỗi chu kỳ hàn. |