Động học là nền tảng toán học cốt lõi để điều khiển bất kỳ cánh tay robot nào. Đối với Robot SCARA, bài toán được chia thành hai phần chính: Động học thuận (Forward Kinematics) và Động học ngược (Inverse Kinematics).
1. Động học thuận (Forward Kinematics)
-
Bài toán: Biết góc quay của Khớp 1 (theta_1) và Khớp 2 (theta_2), cùng chiều dài hai cánh tay (L_1, L_2), hãy tính tọa độ (X, Y) của đầu bút/mũi robot.
-
Công thức cơ bản:
X = L_1 \cos(\theta_1) + L_2 \cos(\theta_1 + \theta_2)Y = L_1 \sin(\theta_1) + L_2 \sin(\theta_1 + \theta_2) -
Ý nghĩa: Giúp robot biết chính xác nó đang ở vị trí nào trong không gian dựa trên cảm biến góc đọc được từ động cơ.
Việc tính toán này thường giúp sinh viên hiểu rõ bản chất, còn ngoài thực tế đa phần sẽ dùng các phần mềm hỗ trợ, hoặc trên mạch đã hỗ trợ sẵn, chỉ khai báo.
2. Động học ngược (Inverse Kinematics)
-
Bài toán: Bạn muốn đầu robot di chuyển đến tọa độ đích (X, Y), hãy tính xem Khớp 1 và Khớp 2 phải quay một góc bao nhiêu độ.
-
Đây là bài toán quan trọng nhất trong lập trình quỹ đạo vẽ hình hoặc gắp thả vật thể. Học sinh khi học phần này sẽ được củng cố kiến thức toán học về lượng giác (định lý cosin, hàm lượng giác ngược atan2) một cách trực quan và sinh động nhất.
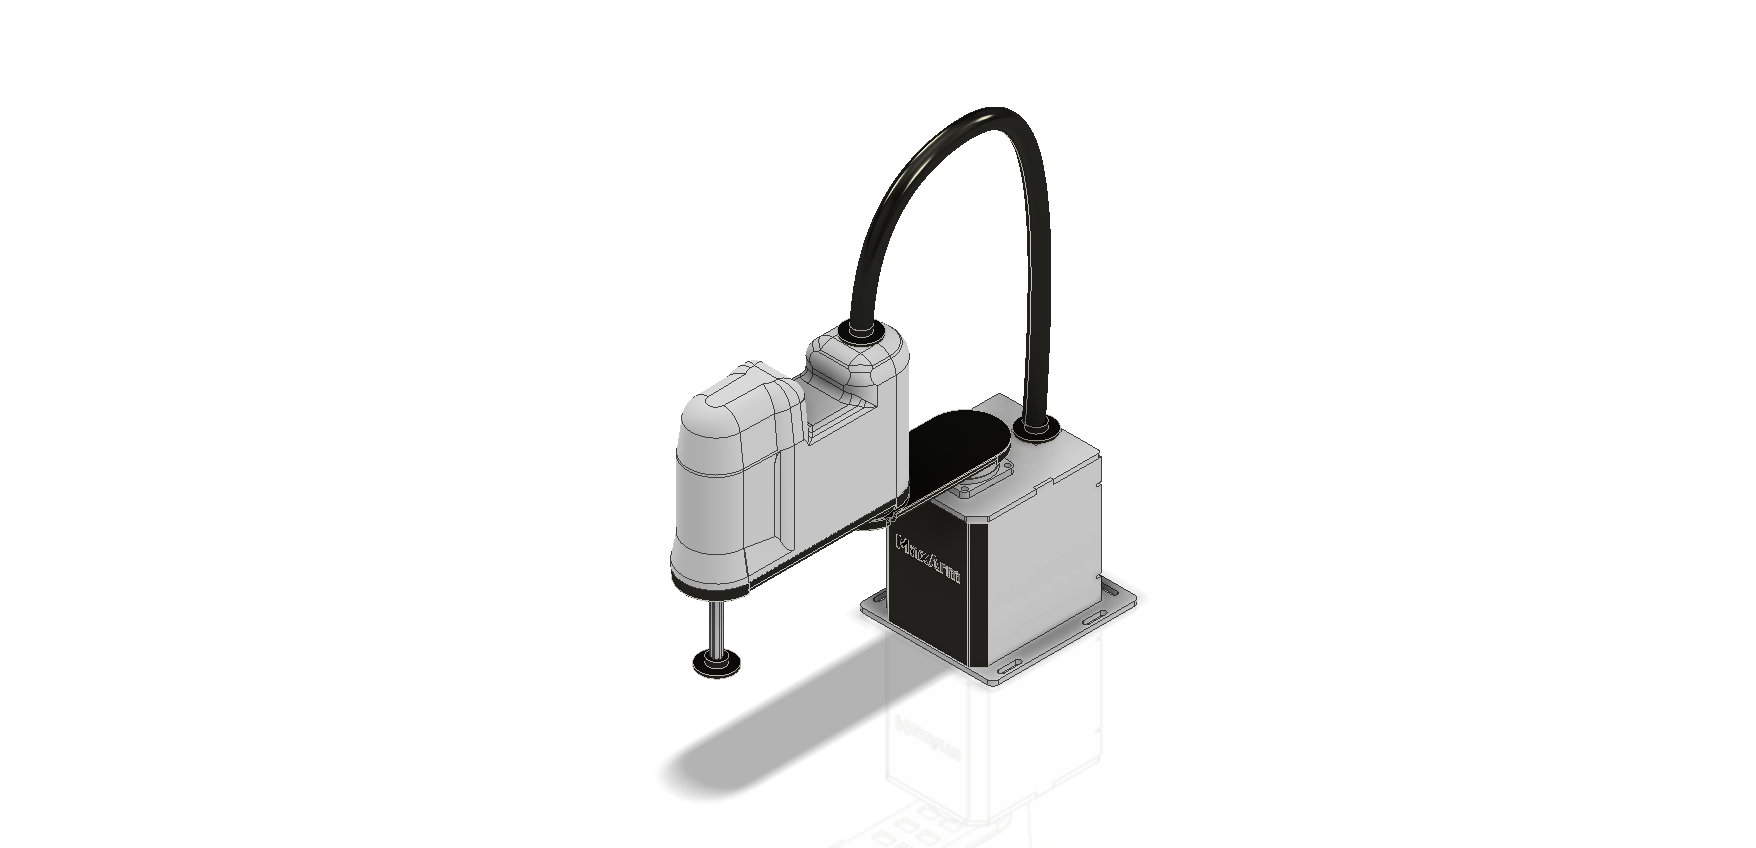
Ứng dụng Robot SCARA trong các bài tập thực hành tự động hóa và cơ điện tử
Trong các trường đại học và cao đẳng kỹ thuật, mô hình Robot SCARA mini là thiết bị thực hành lý tưởng cho nhiều học phần chuyên ngành như Cơ điện tử, Tự động hóa, và Hệ thống sản xuất linh hoạt (FMS).
Các bài tập thực hành tiêu biểu
-
Bài tập 1: Hiệu chuẩn và cài đặt góc Home (Homing): Học sinh học cách sử dụng cảm biến quang (optical sensor) hoặc công tắc hành trình để xác định gốc tọa độ chuẩn cho robot mỗi khi khởi động.
-
Bài tập 2: Lập trình quỹ đạo chuyển động (Trajectory Planning): Thực hiện các bài toán di chuyển từ điểm tới điểm (Point-to-Point) và nội suy đường thẳng (Linear Interpolation) để đầu robot di chuyển mượt mà, tránh va chạm.
-
Bài tập 3: Phân loại sản phẩm thông qua băng tải thông minh: Kết hợp Robot SCARA với băng tải mini và cảm biến màu sắc/cảm biến khoảng cách để phân loại các khối gỗ/nhựa theo màu sắc hoặc kích thước vào đúng khay quy định.
Thông qua các bài tập này, sinh viên được rèn luyện tư duy hệ thống, biết cách kết hợp nhịp nhàng giữa phần cứng cơ khí, mạch điện tử và thuật toán phần mềm.