Động cơ là “trái tim” quyết định sức mạnh, tốc độ và độ chính xác của Robot SCARA. Việc lựa chọn sai loại động cơ sẽ khiến robot yếu, giật cục hoặc sai lệch tọa độ.
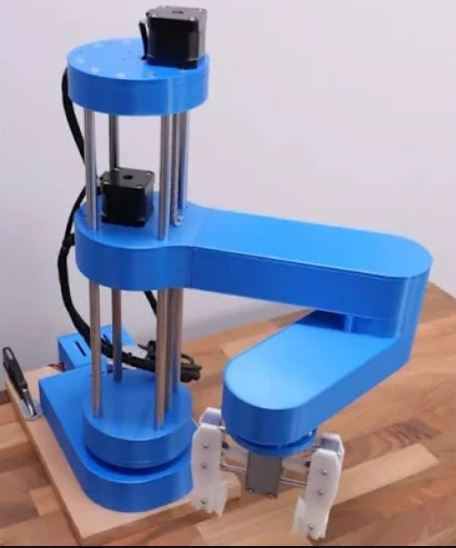
Phân tích các loại động cơ phù hợp
-
Động cơ bước (Stepper Motor – NEMA 17 / NEMA 23):
-
Ưu điểm: Giá thành rẻ, điều khiển vị trí cực kỳ chính xác mà không cần hồi tiếp (nếu không quá tải), dễ kết hợp với các driver phổ biến như A4988, DRV8825 hoặc TMC2209.
-
Ứng dụng: Rất hoàn hảo cho Trục 1, Trục 2 và trục xoay cổ tay của SCARA DIY.
-
-
Động cơ bước tích hợp vít me hoặc Động cơ Servo DC:
-
Ứng dụng: Thường được dùng cho Trục Z (nâng hạ) vì cần giữ tải trọng khi mất nguồn (hoặc kết hợp phanh cơ học/trọng lực).
-
Các tiêu chí lựa chọn driver và nguồn điện
-
Driver điều khiển: Nên ưu tiên các dòng driver sử dụng chip TMC (như TMC2208/TMC2209) để robot vận hành êm ái, giảm tiếng ồn và rung động cơ học.
-
Nguồn điện: Sử dụng nguồn xung 12V hoặc 24V ổn định (dòng tối thiểu từ 5A – 10A tùy thuộc vào tổng công suất động cơ) để đảm bảo động cơ không bị sụt áp khi tăng tốc đột ngột.
Tuy có vẻ đơn giản nhưng khi lựa chọn loại động cơ hay công suất, bạn phải kết hợp với các bộ phận cơ khí phù hợp. Truyền động của hộp số có tỉ số truyền lớn thì có thể dùng động cơ bước 42, động cơ nhỏ. Tuy nhiên nếu truyền qua đai bạn phải sử dụng động cơ có tải lớn. và việc lựa chọn cũng phải đảm bảo giảm tải trọng lên các khớp của kết cấu để khi hoạt động đáp ứng được công việc.