Bộ não điều khiển quyết định tốc độ xử lý quỹ đạo và khả năng kết nối ngoại vi của Robot SCARA. Tùy thuộc vào trình độ lập trình và mục đích sử dụng, bạn có thể chọn một trong các nền tảng sau:
So sánh các vi điều khiển phổ biến
-
Arduino (Uno / Mega):
-
Phù hợp cho: Người mới bắt đầu học lập trình cơ bản, điều khiển vị trí đơn giản thông qua xung lệnh (Step/Dir).
-
Hạn chế: Bộ nhớ thấp, không xử lý được các thuật toán động học phức tạp trực tiếp trên bo mạch.
-
-
ESP32 / ESP8266:
-
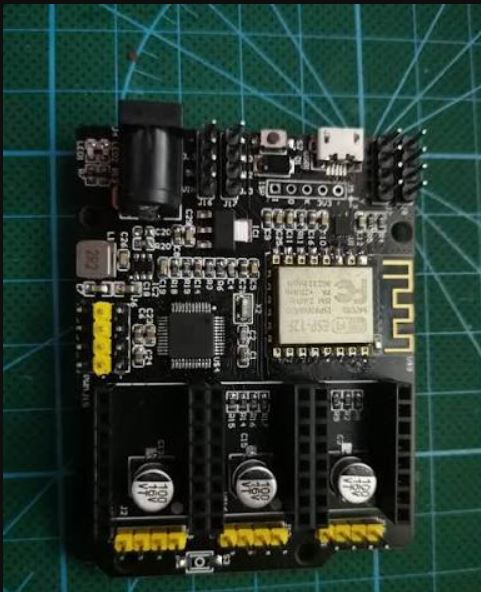
Phù hợp cho: Các dự án hiện đại tích hợp Wi-Fi và Bluetooth. Bạn có thể điều khiển robot từ xa qua giao diện web, smartphone hoặc IoT dashboard. ESP32 có tốc độ xử lý nhanh hơn đáng kể so với dòng Arduino truyền thống.
-
-
Raspberry Pi (hoặc các bo mạch Linux nhúng):
-
Phù hợp cho: Các dự án nâng cao, ứng dụng thị giác máy tính (Computer Vision) để nhận diện sản phẩm trước khi robot gắp, hoặc chạy hệ điều hành ROS (Robot Operating System).
-
Lời khuyên lựa chọn
Đối với học sinh, sinh viên làm đồ án DIY, sự kết hợp giữa ESP32 (làm vi điều khiển chính xử lý động học và giao tiếp) hoặc sử dụng bo mạch chuyên dụng như RAMPS 1.4 / CNC Shield kết hợp Arduino là giải pháp kinh tế, ổn định và dễ tìm tài liệu hỗ trợ nhất.