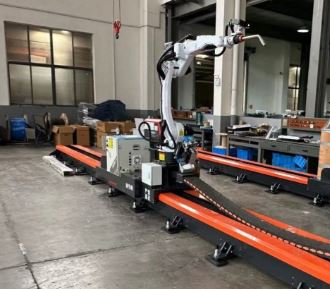
Đồng bộ hóa chuyển động giữa robot 6 trục và bàn xoay định vị (External Axis / Positioner) là kỹ thuật điều khiển nhiều trục đồng thời (Coordinated Motion / Interpolated Motion). Khi kích hoạt chế độ này, bộ điều khiển (Controller) sẽ coi bàn xoay là trục thứ 7 (hoặc 7 + 8) của hệ thống, tính toán động lực học đồng thời để đảm bảo tốc độ tương đối giữa mỏ hàn và đường hàn luôn không đổi (Constant Linear Velocity).
1. Nguyên lý đồng bộ hóa chuyển động (Coordinated Motion)
Trong hàn robot, nếu bàn xoay và robot chuyển động độc lập (Non-coordinated/Sequential), robot phải chờ bàn xoay dừng lại mới hàn tiếp. Ngược lại, khi chuyển động đồng bộ:
-
Tốc độ hàn thực tế (Weld Speed): Được tính bằng vectơ vận tốc tương đối giữa đầu mỏ hàn (TCP – Tool Center Point) và bề mặt chi tiết trên bàn xoay:Vhan=Vtcp- Vbxoay
-
Góc mỏ hàn (Torch Angle): Robot chủ động thay đổi tư thế các trục J1–J6 theo độ quay của bàn xoay để duy trì cố định góc tiếp xúc (45°,90°,…) so với mối hàn.
-
Tư thế hàn tối ưu (Flat Position / Downhand Welding): Bàn xoay liên tục xoay chi tiết sao cho điểm hàn luôn nằm ở vị trí hàn bằng (1F/1G) nhờ lực hấp dẫn giúp xỉ và bể hàn nóng chảy phân bố đều, tránh chảy xệ.
2. Quy trình 4 bước thiết lập và lập trình đồng bộ
Khai báo kiểu động cơ Servo, tỷ số truyền (Gear ratio), hằng số mã hóa (Encoder resolution), và giới hạn hành trình góc xoay/lật của bàn xoay.
Thiết lập nhóm chuyển động (Motion Group): Gộp Robot (Group 1) và Bàn xoay (Group 2) vào cùng một không gian nội suy đồng bộ.
Dùng phương pháp điểm mỏ hàn (TCP) để chấm vào các mốc cố định trên mặt bàn xoay ở các góc quay khác nhau (ví dụ: 0°, 90°, 180°, 270°).
Bộ điều khiển sẽ tính toán chính xác vị trí tâm xoay (Rotational Axis Center) và véc-tơ hướng xoay của bàn quay so với gốc tọa độ Robot (World Frame).
Tạo một hệ tọa độ động ($UFRAME/WORKPC$) gắn cố định vào mặt bàn xoay.
Khi bàn xoay quay, toàn bộ hệ tọa độ này quay theo. Các điểm dạy hàn (Waypoints) được lưu dưới dạng tọa độ tương đối so với $UFRAME$ này, giúp thuật toán nội suy tự động bù góc quay.
Sử dụng lệnh chuyển động nội suy kết hợp (đối với Fanuc dùng lệnh
COORD, Yaskawa dùng SYNC, ABB dùng Coordinated, KUKA dùng EXT_AX).Cài đặt tốc độ đường hàn cố định (ví dụ:
40 cm/min) thay vì cài đặt tốc độ góc của bàn xoay.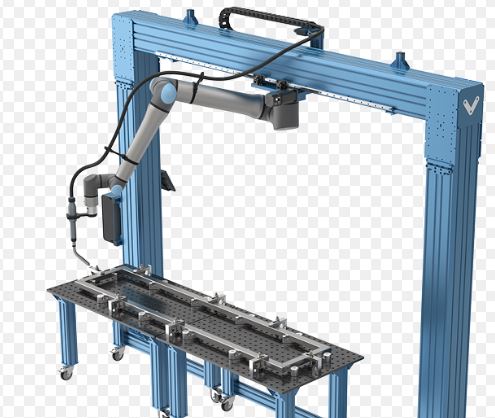
3. Ví dụ cú pháp lệnh lập trình trên các dòng Robot phổ biến
| Hãng Robot | Cú pháp / Lệnh đồng bộ | Mô tả hoạt động |
| Yaskawa Motoman | MOVL C0000 V=400 +MOVJ C0001 EC0001 |
Di chuyển tuyến tính mỏ hàn MOVL đồng thời quay bàn xoay EC0001 theo cùng một mốc thời gian. |
| ABB (RAPID) | MoveL p1, v100, fine, tTorch \WObj:=wobj_Positioner; |
wobj_Positioner là Workobject được liên kết với trục ngoại vi mechanical unit (Positioner). |
| FANUC | J P[1] 50% FINE COORD |
Thêm cờ COORD ở cuối câu lệnh di chuyển để kích hoạt tính năng tính toán khớp đồng bộ với bàn xoay. |
| KUKA | LIN p1 C_DIS (với $BASE = EK(MACHINE_DEF, ...)) |
Tọa độ $BASE$ được tính toán động dựa trên ma trận động học từ biến kinematics của bàn quay $EK$. |
4. Những lưu ý kỹ thuật khi sử dụng Bàn xoay đồng bộ
-
Tránh hiện tượng Quá tốc độ trục Robot (Singularity & Axis Speed Limit):Khi bàn xoay quay nhanh ở đường kính lớn, mỏ hàn ở vị trí gần tâm có thể phải xoay các trục cổ tay (J4, J5, J6) cực nhanh để duy trì góc hàn. Cần kiểm tra mô phỏng xem có trục nào bị vượt giới hạn tốc độ (deg/sec) không.
-
Xử lý trễ cơ khí (Backlash Compensation):Bàn xoay mang tải nặng lâu ngày dễ có độ rơ cơ khí. Cần bật tính năng bù độ rơ (Backlash compensation) trong phần mềm để tránh đường hàn bị dợn sóng khi bàn xoay đổi chiều quay.
-
Nối mass hàn (Welding Grounding):Dòng điện hàn MIG/MAG rất lớn (150 – 400A). Cần đảm bảo bàn xoay có cơ cấu tiếp địa chổi than (Grounding Carbon Brush) chuyên dụng để tránh dòng điện hàn chạy qua vòng bi của bàn xoay gây hư hỏng đạn bạc.