Robot SCARA (Selective Compliance Assembly Robot Arm) là một trong những loại cánh tay robot công nghiệp phổ biến nhất nhờ thiết kế đặc thù với hai khớp xoay song song trục đứng, cho phép chuyển động linh hoạt theo mặt phẳng XY và một trục tịnh tiến theo phương Z. Trong giáo dục STEM hiện đại, Robot SCARA đang trở thành công cụ giảng dạy đắc lực giúp học sinh, sinh viên tiếp cận trực quan với tự động hóa.
Robot scara thường ứng dụng rất nhiều trong các hệ thống tự động bởi kết cấu đơn giản, bền và ổn định. Việc lập trình robot scara cũng đơn giản hơn các loại robot khác. Khi bạn tìm hiểu và nắm được các nguyên lý và ứng dụng của robot scara thì việc vận dụng thực tế sẽ tốt hơn.
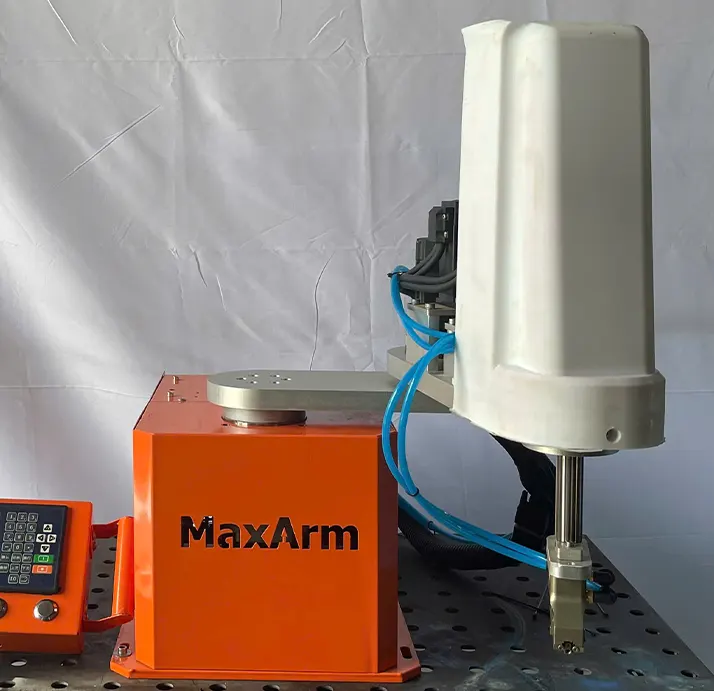
Cấu trúc cơ bản của Robot SCARA
-
Trục 1 và Trục 2 (Joint 1 & Joint 2): Các cánh tay đòn quay trên mặt phẳng ngang, giúp định vị tọa độ (X, Y) của đầu công tác.
-
Trục 3 (Z-axis): Trục tịnh tiến lên xuống, thực hiện các thao tác nâng hạ vật thể hoặc công cụ (đầu hàn, bút vẽ, đầu hút chân không).
-
Trục 4 (Rotation): Khớp xoay cổ tay (tùy chọn trên một số mô hình nâng cao) để định hướng góc của dụng cụ làm việc.
Vai trò trong giáo dục STEM
Việc tiếp cận mô hình Robot SCARA thực tế giúp người học hiểu rõ sự kết hợp giữa cơ khí chính xác, điện tử (cảm biến, động cơ) và lập trình điều khiển. Thay vì chỉ học lý thuyết khô khan trên sách vở, học sinh có thể tự tay lắp ráp, hiệu chỉnh và lập trình để robot thực hiện các nhiệm vụ gắp thả (pick and place), vẽ hình học hoặc phân loại sản phẩm. Đây là bước đệm hoàn hảo để xây dựng tư duy logic và kỹ năng giải quyết vấn đề trong kỷ nguyên công nghệ số.